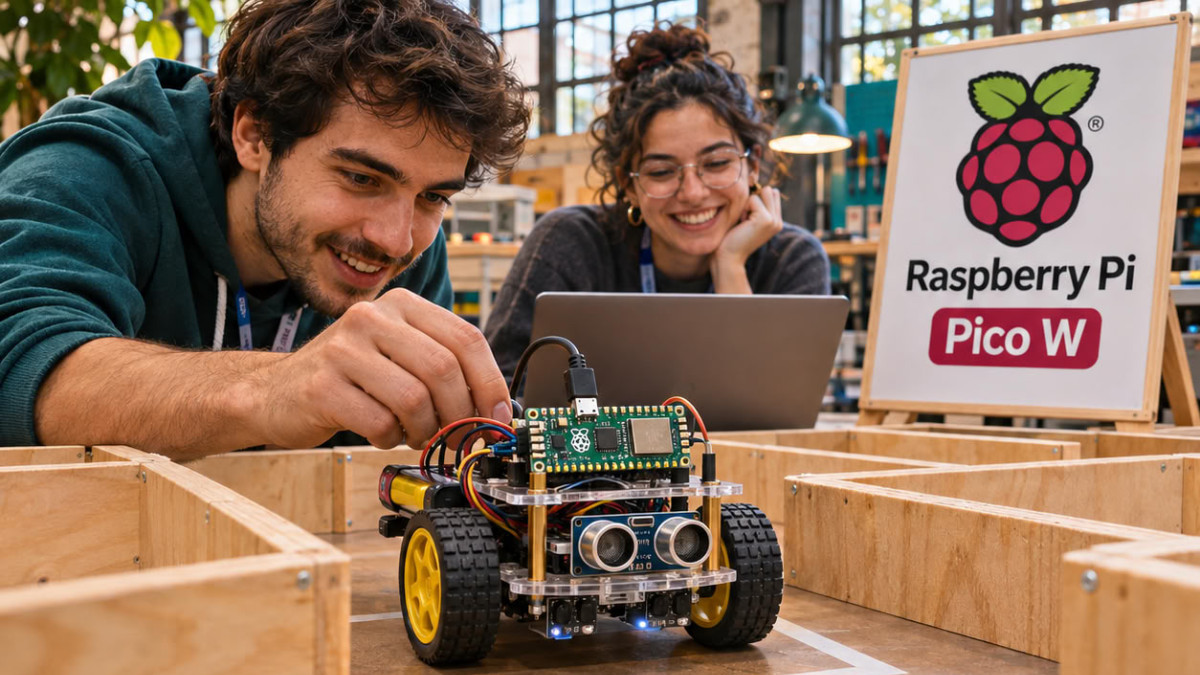

8月25日から27日にかけて、英国ネットワークUK RAS STEPSのメンバーがヨーク大学の安全な自律性研究所に集結し、自律ロボティクスに焦点を当てた3日間のハッカソンを開催しました。参加者は、複雑さを増す一連の迷路を移動できるロボットの設計、構築、プログラミングに取り組みました。
チームを組んで作業する参加者たちは、電子部品を駆動できる小型マイクロコントローラーであるRaspberry Pi Pico Wボードを基盤としたカスタムロボットプラットフォームを使用しました。各チームはレーザーカット用のシャーシを設計し、モーターとセンサーを統合した後、マイクロコントローラー向けに調整されたPython言語のバージョンであるMicroPythonで制御ソフトウェアを開発しました。
利用可能なセンサーとワークショップ
各チームには、超音波センサー、赤外線センサー、光信号が戻るまでの時間を計算して障害物までの距離を測定するToF(Time-of-Flight)センサーが用意されていました。また、レーザーカット機や3Dプリンターの設備も利用可能でした。
最終課題は、迷路内でのパフォーマンス、衝突回避、ロボットの設計、コードの品質、無線制御、そして各チームが開発した革新的な機能など、複数の基準に基づいて評価されました。
見学、プレゼンテーション、デモンストレーション
プログラムには、安全な自律性研究所の見学、共同開発セッション、最終プレゼンテーション、およびロボットのデモンストレーションも含まれていました。技術的な挑戦を超えて、このイベントは、将来的にはロボティクス初心者向けの継続的な職業訓練、あるいは子供や学生向けの啓発プログラムとなる可能性のある活動を試す機会となりました。
主催者は、ロブ・ウーリー氏、ヨーク大学のチーム、そしてイベントに貢献したすべての参加者に感謝の意を表しました。
