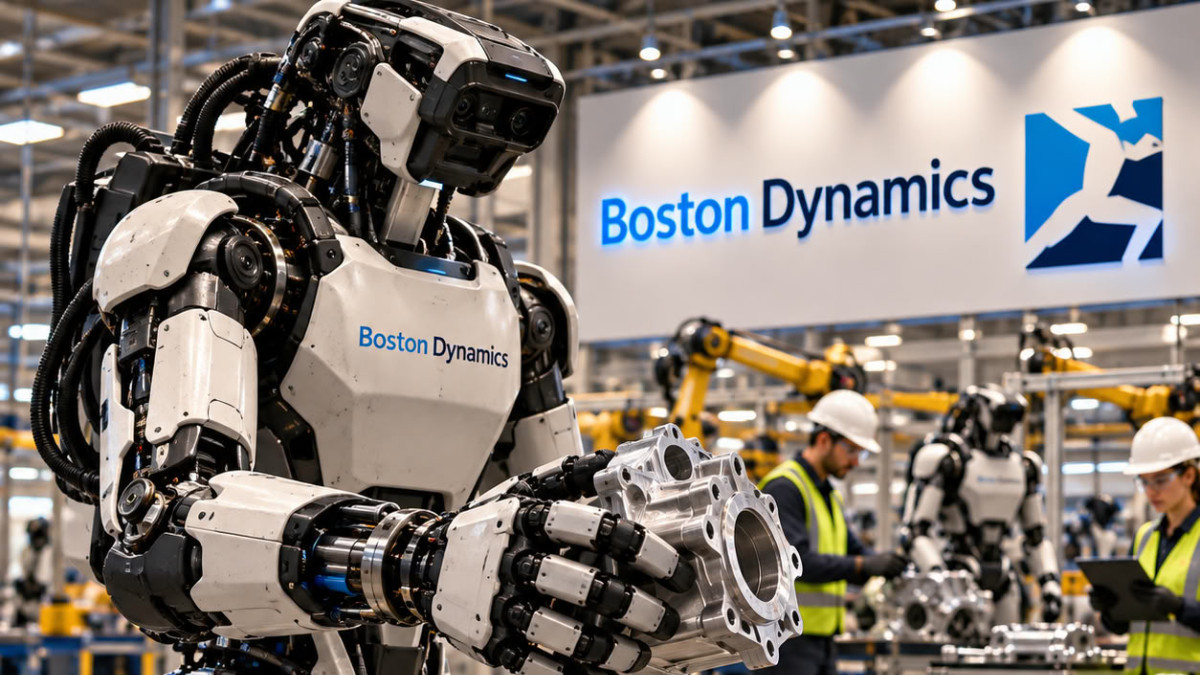

ボストン・ダイナミクスは、ヒューマノイドロボット「アトラス」向けに完全に再設計されたハンドを発表しました。大量生産向けの製品として設計されたこのハンドは、人間の手との類似性よりも、頑丈さ、信頼性、コストを優先しています。
前世代の3本指ハンドは、超人的とも言える離れ業を実現できましたが、数万、数十万単位での生産を想定した設計ではありませんでした。研究用ハードウェアからスケーラブルな製品への移行により、これまで二次的だった疑問が浮上しました:何でもできる、かつ頑丈で信頼性が高く、コストの低いハンドをどう設計するか?この問いから、新しいハンドの設計が始まりました。
受け入れた妥協
Clone Robotics、1X、Unitree、Figureといった他のヒューマノイド企業が開発する、人間そっくりでほとんど不気味なハンドと比べると、アトラスのハンドはより素朴に見えます。ボストン・ダイナミクスのロボット行動ディレクター、アルベルト・ロドリゲスは問題を要約します:「ハンドの設計は容赦ない妥協の産物です。避けようがありません。何かをあきらめることになるのです」。彼によれば、現在の多くのモデルは信頼性と製造可能性を犠牲にしています。
同社の発表によれば、新しいハンドは工具の使用を含む、幅広い有用なタスクを実行できます。このハンドは頑丈で丈夫、適切にシミュレーション可能、大量生産が可能、そして信頼性が高く低コストで修理できると紹介されています。その形状は人間の手に十分近いため、人間によるデモンストレーションがトレーニングに活用できます。
この結果を達成するため、チームは小指を削除しました。アルベルト・ロドリゲスによれば、これは小指を薬指に固定した状態で1日を過ごした後の決断でした。再設計の主な焦点は、独立した動きの数である自由度にあり、7から13に増加しました。指を広げられるようになり、指同士を互いに向かって動かすことで、ドリルや溶接トーチのようなトリガー式工具のグリップを保持できるようになりました。
関節に組み込まれたモーター
自由度が13しかないため、ボストン・ダイナミクスはより少ない、より大きく強力なアクチュエーターを使用できます。これらは直接駆動構成で関節に直接組み込まれており、モーターが力や接触に反応できる伝達機構を備えています。各アクチュエーターブロックは単一ユニットを形成し、交換が容易です。また、関節部分に腱や壊れやすいケーブルがないため、破損のリスクが低減されています。
同社はまた、試行錯誤と報酬によってシステムが改善される強化学習にも依存しています。アルベルト・ロドリゲスは「強化学習により、これらの追加的な超人的な動きの用途を発見し、活用することができます」と述べています。彼はさらに「私たちが現在取り組んでいるのは、もし年間10万個のこれらのハンドを製造したいなら、設計の詳細の何を変更する必要があるかを決定することです」と付け加えています。
ボストン・ダイナミクスのアプローチがすべてのヒューマノイドメーカーに採用されるとは限らず、ハンドの設計にはまだ創造性の余地が多く残されています。しかし、ソース記事が指摘するように、ハンドを備えたヒューマノイドがスケールするためには、難しい決断を下さなければならないでしょう。





