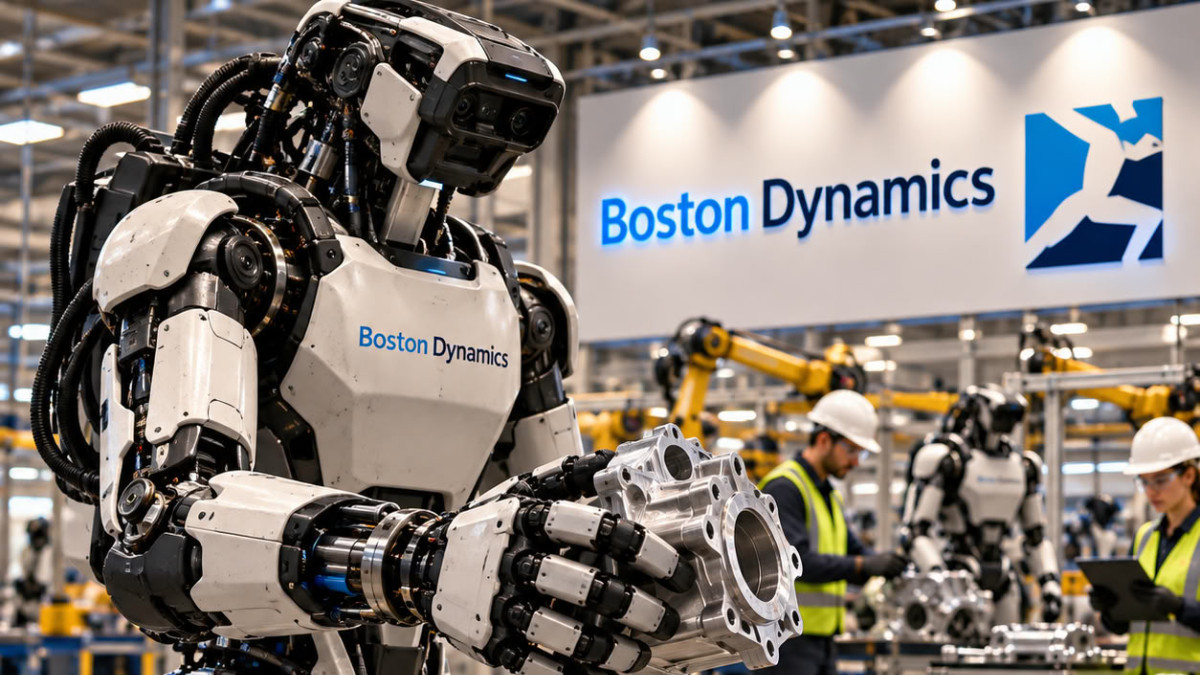

Boston Dynamics annonce une main entièrement repensée pour son robot humanoïde Atlas. Conçue pour un produit destiné à la fabrication en série, elle privilégie la robustesse, la fiabilité et le coût plutôt que la ressemblance avec une main humaine.
- Boston Dynamics conçoit une main robuste pour la production de masse de son robot Atlas.
- La main privilégie la fiabilité et le coût plutôt que la ressemblance avec une main humaine.
- Elle gagne des degrés de liberté et peut tenir des outils à gâchette.
- Des moteurs intégrés aux articulations facilitent la réparation et limitent les ruptures.
La génération précédente pouvait réaliser des prouesses que l’on peut qualifier de surhumaines avec ses trois doigts, mais elle n’avait jamais été conçue pour une production de dizaines ou de centaines de milliers d’exemplaires. Le passage d’un matériel de recherche à un produit évolutif a fait apparaître des questions jusque-là secondaires : comment concevoir une main capable de tout faire, tout en étant solide, fiable et peu coûteuse ? C’est à partir de ces interrogations que la nouvelle main a été dessinée.
Des compromis assumés
Par rapport aux mains presque troublantes de ressemblance avec l’humain développées par d’autres entreprises d’humanoïdes, comme Clone Robotics, 1X, Unitree ou Figure, la main d’Atlas paraît plus rudimentaire. Alberto Rodriguez, directeur du comportement des robots chez Boston Dynamics, résume le problème : « Les mains sont un compromis de conception impitoyable. Il n’y a pas moyen de l’éviter, on renonce toujours à quelque chose. » Selon lui, de nombreux modèles actuels sacrifient la fiabilité et la fabricabilité.
Le communiqué de l’entreprise affirme que la nouvelle main peut accomplir un large éventail de tâches utiles, dont l’utilisation d’outils. Elle est présentée comme solide et robuste, pouvant être simulée proprement, fabriquée en grande série et réparée à un coût jugé fiable et bas. Sa forme est également suffisamment proche de celle d’une main humaine pour que des démonstrations humaines puissent servir à l’entraîner.
Pour parvenir à ce résultat, l’équipe a supprimé l’auriculaire, une décision prise après une journée passée, selon Alberto Rodriguez, avec les auriculaires attachés aux annulaires. La refonte a surtout porté sur le nombre de degrés de liberté, c’est-à-dire de mouvements indépendants, qui passe de 7 à 13. Les doigts peuvent désormais s’écarter, ce qui permet à un doigt de se déplacer contre un autre et de tenir la poignée d’un outil à gâchette, comme une perceuse ou un chalumeau de soudage.
Des moteurs intégrés aux articulations
Avec seulement 13 degrés de liberté, Boston Dynamics peut utiliser moins d’actionneurs, plus gros et plus puissants. Ceux-ci sont intégrés directement dans les articulations, selon une configuration à entraînement direct, avec une transmission qui permet aux moteurs de réagir à la force et au contact. Chaque bloc d’actionneur forme une unité unique, facile à remplacer, et l’absence de tendons ou de câbles fragiles au niveau des articulations réduit les risques de rupture.
L’entreprise s’appuie aussi sur l’apprentissage par renforcement, une méthode où un système s’améliore par essais et récompenses. Selon Alberto Rodriguez, « avec l’apprentissage par renforcement, nous pouvons découvrir des usages pour ces mouvements surhumains supplémentaires et les exploiter ». Il ajoute : « Ce sur quoi nous travaillons actuellement, c’est de déterminer ce qui doit changer dans les détails de notre conception si nous voulons fabriquer 100 000 de ces mains par an. »
Boston Dynamics ne sera pas forcément suivi par tous les fabricants d’humanoïdes, et la conception des mains laisse encore beaucoup de place à la créativité. Mais, comme le souligne l’article source, si les humanoïdes équipés de mains doivent passer à l’échelle, des décisions difficiles devront être prises.





