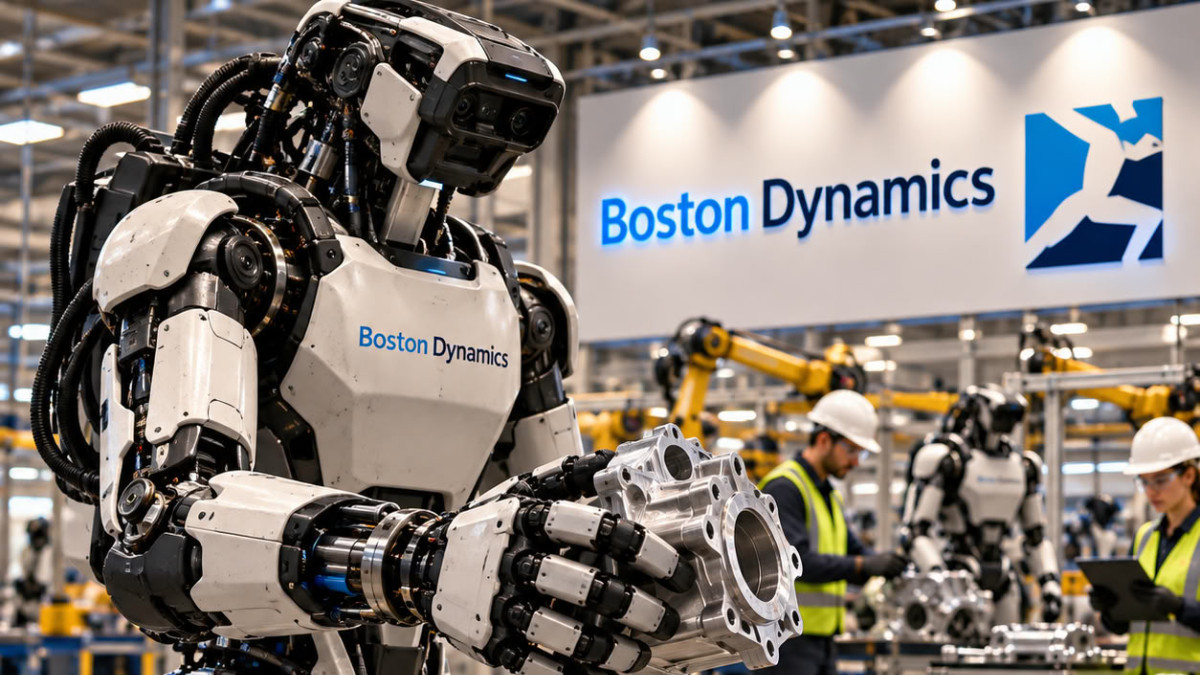

Boston Dynamics kondigt een volledig hertekende hand aan voor zijn humanoïde robot Atlas. Ontworpen voor een product voor serieproductie, geeft het de voorkeur aan robuustheid, betrouwbaarheid en kosten boven gelijkenis met een menselijke hand.
- Boston Dynamics ontwerpt een nieuwe hand voor Atlas die vooral robuust, betrouwbaar en goedkoop moet zijn.
- De pink is verwijderd, en het aantal vrijheidsgraden stijgt van 7 naar 13.
- De actuatoren zitten direct in de gewrichten, zonder kwetsbare pezen of kabels.
- Het bedrijf gebruikt reinforcement learning en wil 100.000 handen per jaar produceren.
De vorige generatie kon met zijn drie vingers prestaties leveren die als bovenmenselijk kunnen worden gekwalificeerd, maar was nooit ontworpen voor een productie van tienduizenden of honderdduizenden exemplaren. De overgang van een onderzoeksapparaat naar een schaalbaar product bracht tot dan toe secundaire vragen naar voren: hoe ontwerp je een hand die alles kan doen, terwijl hij toch stevig, betrouwbaar en goedkoop is? Vanuit deze vragen is de nieuwe hand getekend.
Bewust gemaakte compromissen
Vergeleken met de bijna verontrustend menselijk lijkende handen die door andere humanoïde bedrijven worden ontwikkeld, zoals Clone Robotics, 1X, Unitree of Figure, lijkt de hand van Atlas rudimentairder. Alberto Rodriguez, directeur robotgedrag bij Boston Dynamics, vat het probleem samen: « Handen zijn een meedogenloos ontwerpcompromis. Er is geen ontkomen aan, je moet altijd iets opgeven. » Volgens hem offeren veel huidige modellen betrouwbaarheid en produceerbaarheid op.
Het persbericht van het bedrijf stelt dat de nieuwe hand een breed scala aan nuttige taken kan uitvoeren, waaronder het gebruik van gereedschap. Hij wordt gepresenteerd als stevig en robuust, goed te simuleren, in grote series te fabriceren en tegen betrouwbare en lage kosten te repareren. Zijn vorm is ook voldoende vergelijkbaar met die van een menselijke hand zodat menselijke demonstraties kunnen dienen om hem te trainen.
Om dit resultaat te bereiken, heeft het team de pink verwijderd, een beslissing genomen na een dag, volgens Alberto Rodriguez, met de pinken vastgebonden aan de ringvingers. De herziening richtte zich vooral op het aantal vrijheidsgraden, dat wil zeggen onafhankelijke bewegingen, dat stijgt van 7 naar 13. De vingers kunnen nu uit elkaar bewegen, waardoor een vinger tegen een andere kan worden bewogen en de greep van een trekker-gereedschap, zoals een boor of een lasbrander, kan worden vastgehouden.
Motoren geïntegreerd in de gewrichten
Met slechts 13 vrijheidsgraden kan Boston Dynamics minder, grotere en krachtigere actuatoren gebruiken. Deze zijn direct in de gewrichten geïntegreerd, volgens een direct-drive configuratie, met een overbrenging die de motoren in staat stelt te reageren op kracht en contact. Elk actuatorblok vormt een unieke, gemakkelijk vervangbare eenheid, en de afwezigheid van kwetsbare pezen of kabels op gewrichtsniveau vermindert het risico op breuk.
Het bedrijf maakt ook gebruik van reinforcement learning, een methode waarbij een systeem zich verbetert door trial-and-error en beloningen. Volgens Alberto Rodriguez: « Met reinforcement learning kunnen we toepassingen ontdekken voor deze extra bovenmenselijke bewegingen en ze benutten. » Hij voegt toe: « Waar we nu aan werken, is bepalen wat er moet veranderen in de details van ons ontwerp als we 100.000 van deze handen per jaar willen produceren. »
Boston Dynamics zal niet noodzakelijk door alle humanoïde fabrikanten worden gevolgd, en het ontwerp van handen laat nog veel ruimte voor creativiteit. Maar, zoals het bronartikel benadrukt, als humanoïden uitgerust met handen opgeschaald moeten worden, zullen moeilijke beslissingen moeten worden genomen.





