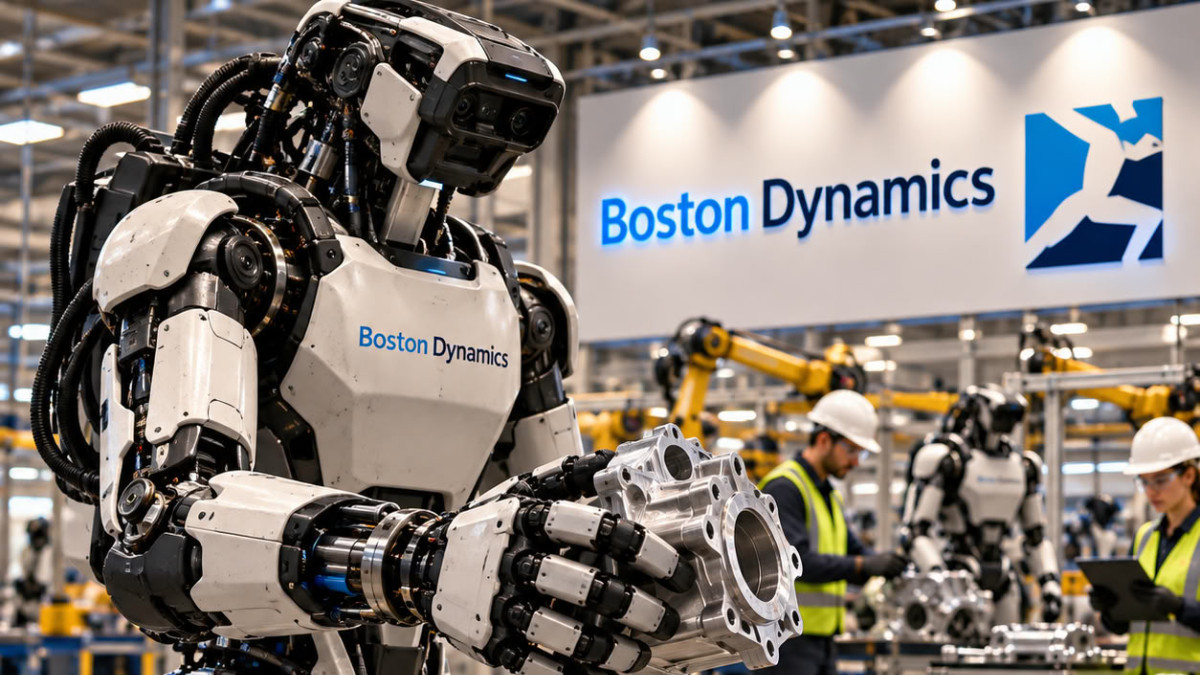

Boston Dynamics kündigt eine komplett neu gestaltete Hand für seinen humanoiden Roboter Atlas an. Für ein Produkt zur Serienfertigung konzipiert, setzt sie auf Robustheit, Zuverlässigkeit und Kosten statt auf Ähnlichkeit mit einer menschlichen Hand.
Die Vorgängergeneration konnte mit ihren drei Fingern Leistungen vollbringen, die man als übermenschlich bezeichnen kann, war aber nie für eine Produktion von Zehntausenden oder Hunderttausenden Exemplaren ausgelegt. Der Übergang von einer Forschungsplattform zu einem skalierbaren Produkt brachte bisher nebensächliche Fragen ans Licht: Wie entwirft man eine Hand, die alles kann und dabei robust, zuverlässig und kostengünstig ist? Aus diesen Überlegungen heraus wurde die neue Hand gestaltet.
Bewusste Kompromisse
Verglichen mit den fast beunruhigend menschenähnlichen Händen, die andere Hersteller humanoider Roboter wie Clone Robotics, 1X, Unitree oder Figure entwickeln, wirkt die Hand von Atlas robuster. Alberto Rodriguez, Leiter des Roboterverhaltens bei Boston Dynamics, fasst das Problem zusammen: « Hände sind ein gnadenloser Designkompromiss. Man kommt nicht darum herum, man muss immer auf etwas verzichten. » Seiner Ansicht nach opfern viele aktuelle Modelle Zuverlässigkeit und Herstellbarkeit.
Die Pressemitteilung des Unternehmens behauptet, die neue Hand könne eine breite Palette nützlicher Aufgaben bewältigen, einschließlich der Verwendung von Werkzeugen. Sie wird als solide und robuste Hand präsentiert, die sauber simuliert, in großer Serie gefertigt und zuverlässig und kostengünstig repariert werden kann. Ihre Form ist auch menschenhandähnlich genug, damit menschliche Demonstrationen zu ihrem Training genutzt werden können.
Um dieses Ergebnis zu erreichen, hat das Team den kleinen Finger entfernt, eine Entscheidung, die nach einem Tag getroffen wurde, so Alberto Rodriguez, an dem die kleinen Finger an den Ringfingern befestigt waren. Die Neugestaltung konzentrierte sich vor allem auf die Anzahl der Freiheitsgrade, also der unabhängigen Bewegungen, die von 7 auf 13 erhöht wurde. Die Finger können sich nun spreizen, sodass ein Finger gegen einen anderen bewegt werden kann, um den Griff eines Werkzeugs mit Abzug wie eine Bohrmaschine oder ein Schweißbrenner zu halten.
Motoren direkt in den Gelenken integriert
Mit nur 13 Freiheitsgraden kann Boston Dynamics weniger, aber größere und leistungsstärkere Aktuatoren verwenden. Diese sind direkt in die Gelenke integriert, in einer Direktantriebskonfiguration mit einem Getriebe, das es den Motoren ermöglicht, auf Kraft und Kontakt zu reagieren. Jeder Aktuatorblock bildet eine einzige, leicht austauschbare Einheit, und das Fehlen von Sehnen oder empfindlichen Kabeln in den Gelenken verringert das Bruchrisiko.
Das Unternehmen setzt auch auf Reinforcement Learning, eine Methode, bei der ein System durch Versuche und Belohnungen lernt. Laut Alberto Rodriguez können wir « mit Reinforcement Learning Anwendungen für diese zusätzlichen übermenschlichen Bewegungen entdecken und sie nutzen ». Er fügt hinzu: « Woran wir gerade arbeiten, ist herauszufinden, was sich in den Details unseres Designs ändern muss, wenn wir 100.000 dieser Hände pro Jahr herstellen wollen. »
Boston Dynamics wird nicht unbedingt von allen Herstellern humanoider Roboter kopiert werden, und das Design der Hände lässt noch viel Raum für Kreativität. Aber wie der Quellenartikel betont, müssen schwierige Entscheidungen getroffen werden, wenn humanoide Roboter mit Händen in die Serienfertigung gehen sollen.





