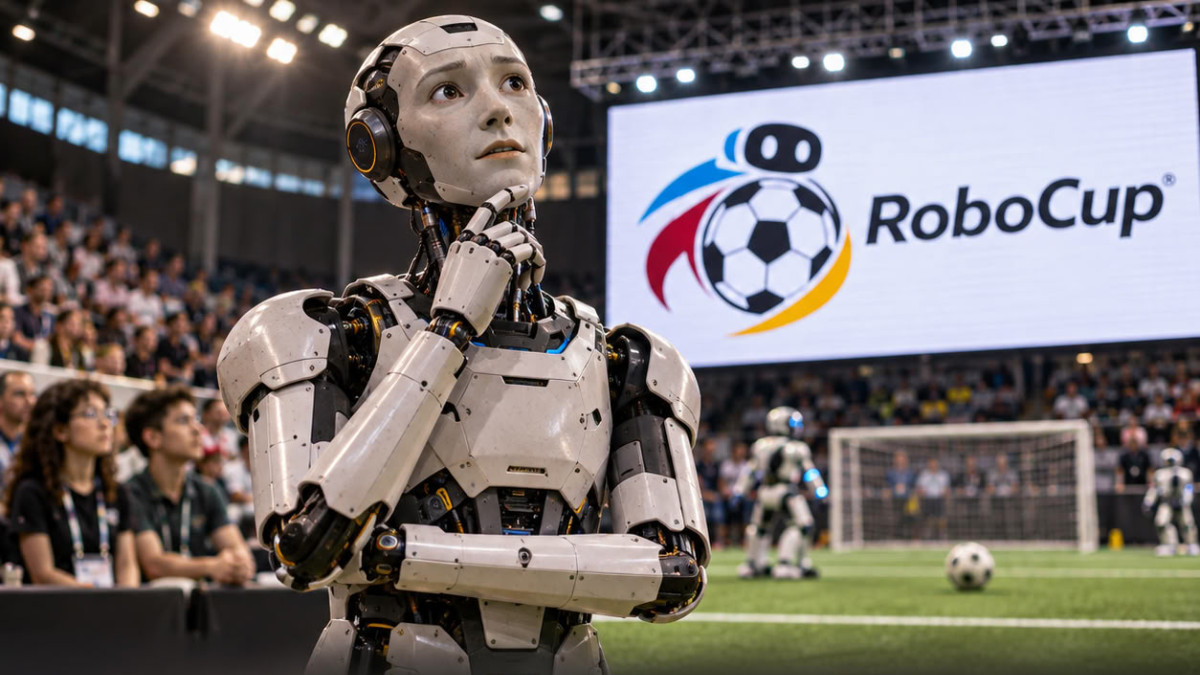

ヒューマノイドロボットは近年、顕著な進歩を遂げており、先日開催されたRoboCup 2026の競技会がその一端を示している。しかし、AIhubが主催したロボット工学と人工知能の研究者数名によるディスカッションでは、参加者たちは、この形態が本当に最も適切なのか、そして華々しいデモンストレーションが機械の真の能力を反映しているのかどうか疑問を投げかけた。
現場での急速な進歩
テキサス大学オースティン校のJoydeep Biswasによれば、状況は2、3年前から変わり始めたという。RoboCupで披露された新型ヒューマノイドロボットは転倒が減り、人間の付き添いなしで動作できるようになった。彼はこの飛躍を、いくつかの要因の組み合わせによるものとしている:大幅に改善されたハードウェア、アルゴリズムの進歩、そして新しいトレーニング手法である。歩行は今や、従来の制御ではなく、学習されたコントローラーによって制御されることが多い。モデルはシミュレーションで訓練され、その後現実世界へ転移される。これはsim-to-realと呼ばれる技術である。
2026年大会では、55チームのヒューマノイドサッカーが集結し、Biswas氏は国際大会としては多い数だと評価した。11対11のデモ試合では、ロボットたちがRoboCupのトラスティーズ(評議員)チームと対戦した。「かつてはそれは簡単なことだった」と彼は言う。「今年が難しかったとは言わないが、年々、トラスティーズにとっては楽ではなくなってきている」。また、連盟は選手権を簡素化し、2028年にはヒューマノイドサッカーリーグのみが存続することになる。
全てのタスクに適さない形態
Biswas氏によれば、ヒューマノイドはめったに最適な解決策ではないという。物体を掴んで移動させるといった単純な作業は、安定したベースを持つ車輪型ロボットの方が容易である。ヒューマノイドボディでは、計画立案には力、速度、加速度も考慮する必要があり、複雑さが大幅に増す。
ブリストル大学のSabine Hauertは、専門化されたロボット群が協働することで、「一つのエージェントに全てを集約するのではなく、増殖によって」人間と同じ能力を提供できる可能性があると考える。一方、カリフォルニア大学アーバイン校のRina Dechterはこの点を補足する:医療支援においては、ヒューマノイド形態は人々により良い印象を与えるかもしれない。ベルゲン大学のMarija Slavkovikは、SFがヒューマノイドロボットのイメージを大きく形成してきたことを指摘している。
デモンストレーションと現実との乖離
Biswas氏は、撮影条件が必ずしも明らかにされないプロモーションビデオに警鐘を鳴らす。何回のテイクが必要だったのか、特定のシナリオのためにシステムがどれだけ調整されたのか、単にブラシや照明を変えただけでどれだけ頑健なのか、と疑問を呈する。彼によれば、最も優れた進歩は、しばしば特定のシナリオに非常に最適化されており、汎用的ではないという。また、一般的な使用に必要なデータが不足しているとも考えている。彼は、人間がロボットを操縦して訓練データを生成するテレオペレーションを例に挙げ、多くの企業が「数百万から数十億ドル」を投資している分野だと述べる。しかし、これらのデータで十分かどうかについては疑問を抱いており、自動運転車と高精細地図の比較を引き合いに出している。
製品にとっての信頼性の閾値は非常に高いと彼は考える:「研究論文では、成功率80%は驚異的だと言われる。いや、製品としての成功率80%はひどいものだ」。さらに「99%でさえ十分ではない」と付け加える。3社から発表された家庭用ロボットについて問われると、どのロボットも単独で全ての家事をこなすことはできず、これらの装置は部分的にはデータ収集に役立っていると答えた。
