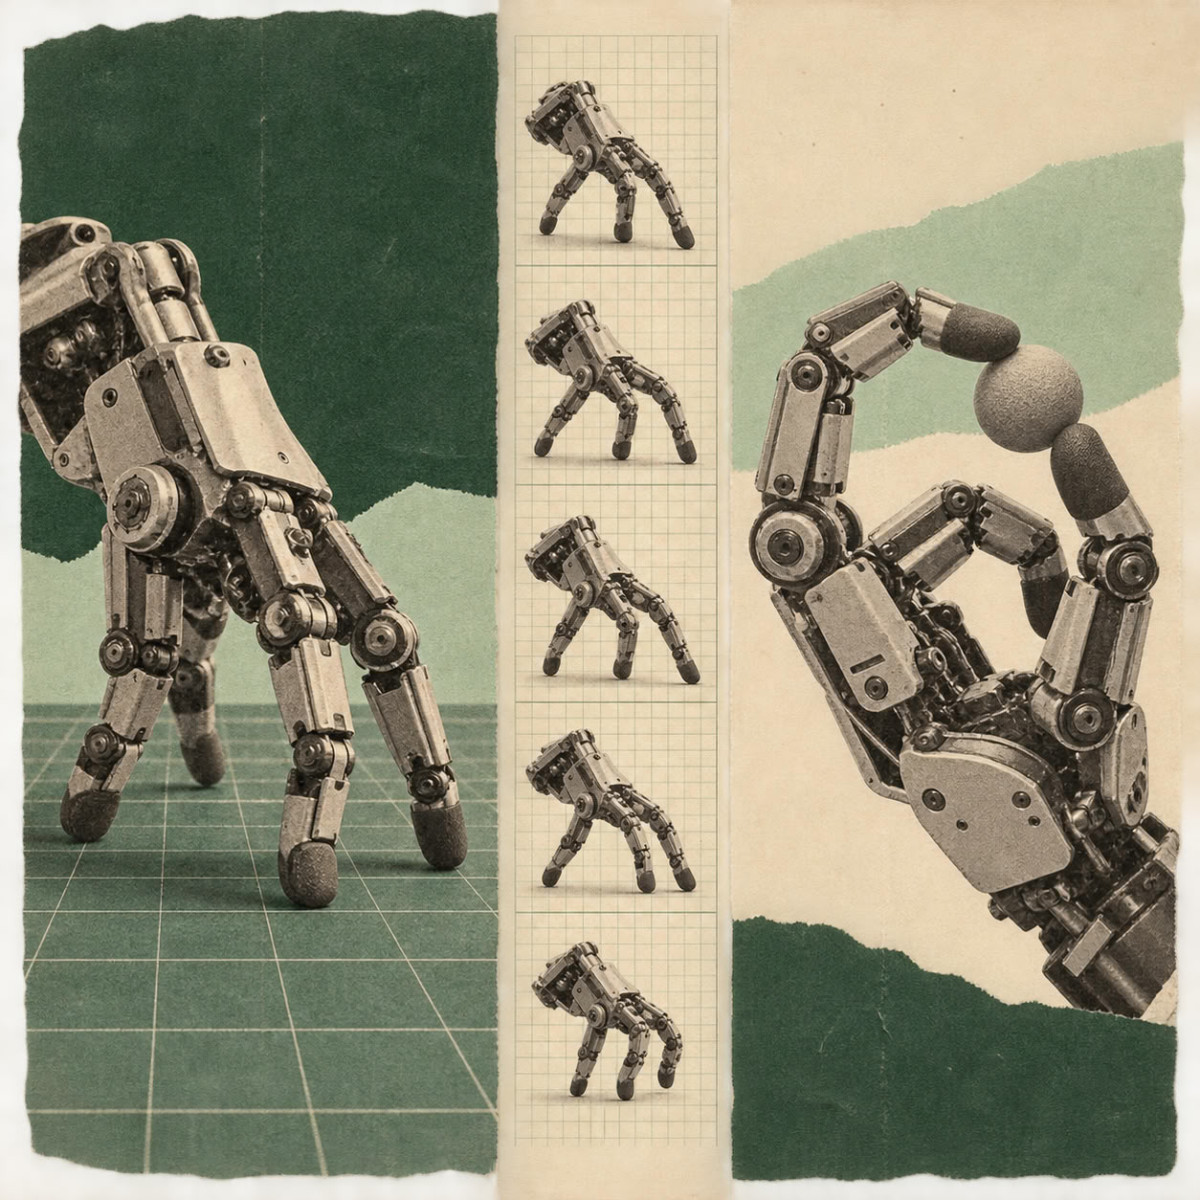

チューリッヒ工科大学(ETH Zurich)の研究者らは、市販のロボットハンドを自律ロボットに変え、指先で歩きながら、同じ指を使って環境を操作できるようにした。研究者によると、このアプローチにより、従来のロボットアームが届かない場所でのスイッチ操作や物体操作が可能になるという。
ETH Zurichのソフトロボティクスラボで博士課程を修めるプロジェクトリーダーのAmirhossein Kazemipour氏は、繊細な作業を伴う産業用メンテナンスや、捜索救助活動での活用を想定している。ロボットが手を切り離して、本体が入り込めない狭い空間を探索できるようになるかもしれない。「ロボットの本体なしで、ロボットハンドが何をできるかを見たかった」と同氏はIEEE Spectrumに語った。「従来のロボット部品の考え方ではなく、それらが設計されていない他のタスクに利用できるとしたらどうなるか?」
他の研究チームもロボットハンドを歩かせようとしたことはあるが、通常は特別に設計されたハンドに依存していた。今回のチームは、Wuji Technologyが提供する市販のハードウェアを選択し、80グラムのバックパック(バッテリー、慣性計測装置(IMU)、Raspberry Pi Zeroを収納)を追加した。Amirhossein Kazemipour氏によると、この選択は操作能力を犠牲にしないことを目的としていたが、大きな難題を生み出した。ハンドの形状は把持に最適化されており、這うことには向いていないのだ。
指で歩くことを学習
ハンドに歩き方を学ばせるため、研究者らはシミュレーションでモデルを訓練した。手法は強化学習で、モデルは試行錯誤を通じてスキルを獲得し、目標とする動作に近づくと報酬を受け、それから外れるとペナルティを受ける。他の脚式ロボットに用いられた手法はそのまま流用できなかった。なぜなら、ハンドは対称的ではなく、指の長さが異なり、対向する親指を持つからだ。
ハンドを歩行姿勢に保つため、チームは各指に、手のひらに対する自然な位置に対応する独自の目標位置を割り当てた。指がそこから大きく外れるとペナルティを受け、研究者らはこれを「仮想バネ」と表現している。前後方向の動きに対するペナルティは、横方向の動きに対するものよりも大幅に小さく、このタイプの移動はハンドにとってコストが非常に低い。
転倒からの回復、キーボードのキーを押す、物体を目標に向かって押すという、さらに3つのモデルが訓練された。これらはすべて組み込みコンピューターに収まり、コントローラーは必要に応じてモデルを切り替えることができる。
実環境での結果
実際のテストでは、ハンドは滑らかな床、金属グレーチング、草、砂利など14種類の異なる表面を移動した。平均秒速9センチメートルで左右に旋回でき、25回の試行中21回は自力で起き上がった。上部に設置したカメラからのビデオストリームを用いると、41グラムの立方体を最大40センチメートル離れた目標に向かって自律的に押すことに、連続15回成功した。
手の形をした歩行ロボットを開発した東京大学の稲見昌彦教授は、この研究を特に興味深いと評価している。「同じ指がハンドを移動させ、その重量を支え、環境と相互作用できる」。ただし、実際の展開には、組み込みの知覚機能とより堅牢なナビゲーションが必要だと指摘する。同氏の研究室の博士課程学生である下山英樹氏は、歩行は把持とは大きく異なる方法でハンドに負荷をかけるため、耐久性の問題が生じる可能性があると述べている。
コロンビア大学の機械工学准教授であるMatei Ciocarlie氏は、この成果を「クール」と評し、ロボットハンドが人間の同等物の能力に限定される必要がないことを示していると考える。「器用で、複雑な地形を移動でき、自身のサイズに匹敵する荷重を操作できる、全く新しいクラスの移動マニピュレーターを想像できる」と同氏は語る。
Amirhossein Kazemipour氏は、この研究をより長期的なビジョン、すなわち、単一のタスクや固定された身体計画に縛られない部品で構成されるロボット、同氏が「自律的モジュラー具現化」と呼ぶものの中に位置づけている。「ロボットの身体部分は、永続的に単一の機能に割り当てられるべきではない。タスクに応じて、システムの構成要素であることと自律エージェントであることの間で、役割を行き来できる」。




