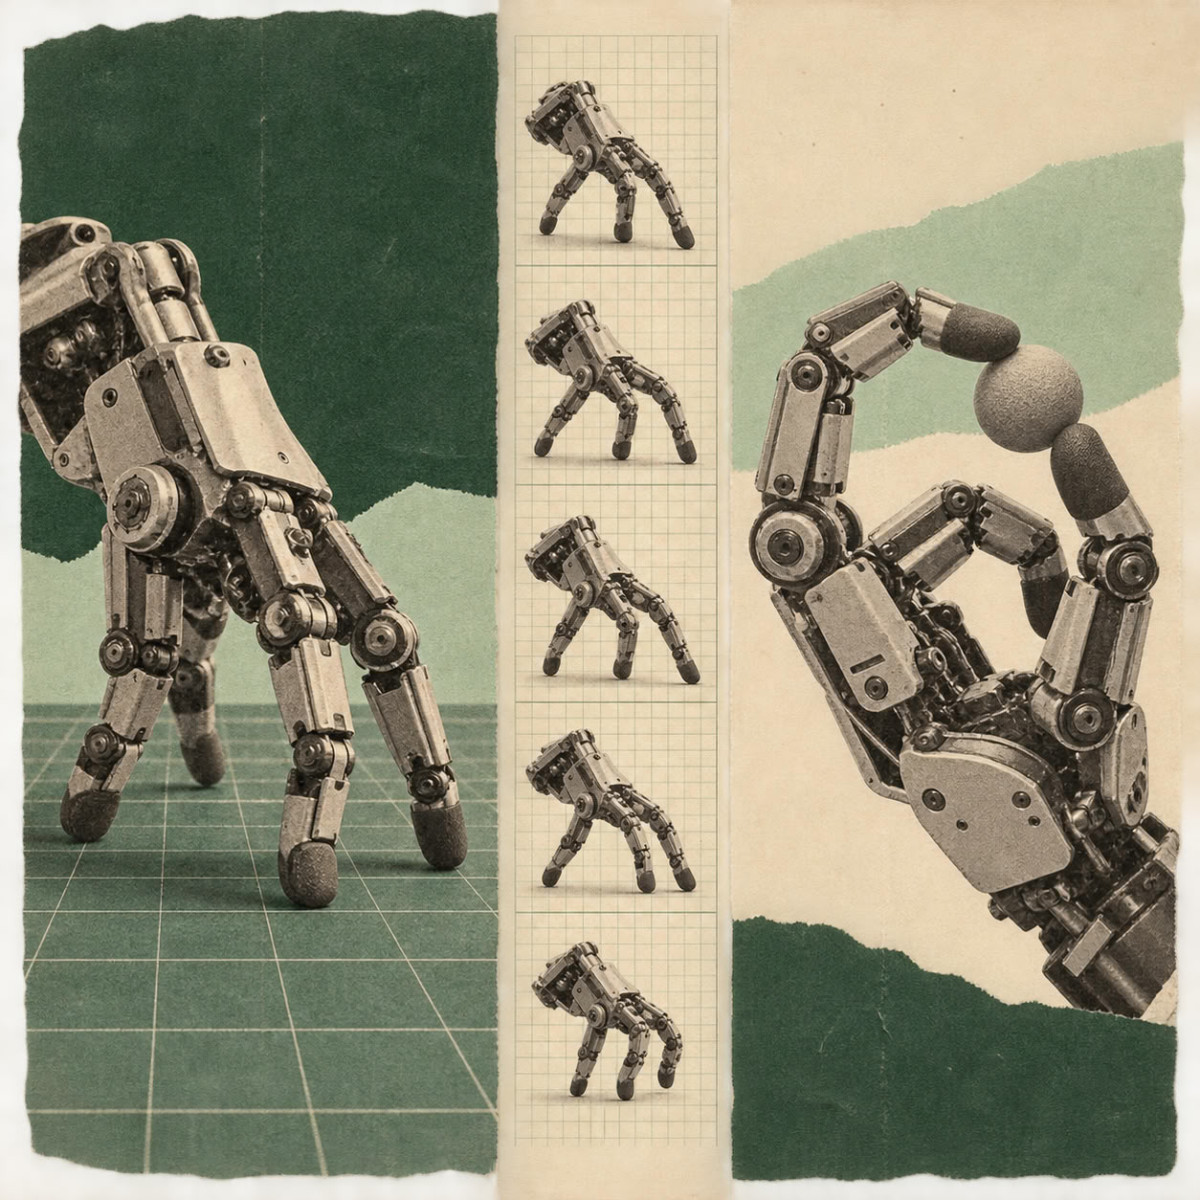

قام باحثون من المعهد الفدرالي السويسري للتكنولوجيا في زيورخ بتحويل يد آلية تجارية إلى روبوت مستقل، قادر على المشي على أطراف أصابعه بينما يستخدم هذه الأصابع نفسها للتلاعب ببيئته. وفقًا للباحثين، يمكن أن تتيح هذه المقاربة تشغيل أوامر والتعامل مع أشياء في أماكن لا يستطيع ذراع روبوتي تقليدي الوصول إليها.
يتصور أميرهوسين كاظمي بور، طالب الدكتوراه في مختبر الروبوتات الناعمة بالمعهد الفدرالي السويسري للتكنولوجيا في زيورخ والمسؤول عن المشروع، استخدامات في الصيانة الصناعية، للمهام الدقيقة، أو في عمليات البحث والإنقاذ. يمكن للروبوت عندها فصل يده لاستكشاف مساحات ضيقة جدًا على بقية جسده. قال لـ IEEE Spectrum: «أردت أن أرى ما يمكن ليد روبوتية أن تفعله دون بقية الروبوت». «بدلاً من هذه الرؤية التقليدية لأجزاء الروبوت، ماذا لو استطعنا استخدامها لمهام أخرى، لم تُصمم من أجلها؟»
حاولت فرق أخرى بالفعل جعل يد روبوتية تمشي، لكن أعمالها اعتمدت عادةً على أيدٍ مصممة خصيصًا. هنا، اختار الفريق معدات تجارية مقدمة من شركة Wuji Technology، أضافوا إليها حقيبة ظهر وزنها 80 غرامًا تحتوي على بطارية، ووحدة قياس بالقصور الذاتي (IMU)، ولوحة Raspberry Pi Zero. وفقًا لأميرهوسين كاظمي بور، هدف هذا الاختيار إلى عدم التضحية بأي من قدرات التعامل، لكنه خلق صعوبة كبيرة: شكل اليد مُحسّن للإمساك، وليس للزحف.
تعلم المشي باستخدام الأصابع
لتعليم اليد المشي، درّب الباحثون نموذجًا في محاكاة باستخدام التعلم المعزز، وهي طريقة يكتسب فيها النموذج مهارات من خلال التجربة والخطأ، ويتلقى مكافآت عندما يقترب من السلوك المستهدف وعقوبات عندما ينحرف عنه. لم يكن من الممكن إعادة استخدام الطرق المستخدمة للروبوتات الأخرى ذات الأرجل كما هي، لأن اليد ليست متناظرة، حيث تحتوي على أصابع بأطوال مختلفة وإبهام قابل للمقابلة.
للحفاظ على اليد في وضعية المشي، خصص الفريق لكل إصبع وضعية هدف خاصة به، بالنسبة إلى راحة اليد، تتوافق مع وضعه الطبيعي. يتم معاقبة الأصابع عندما تبتعد كثيرًا عن هذا الوضع، وهو ما يصفه الباحثون بـ«نوابض افتراضية». العقوبات على الحركات للأمام والخلف أقل بكثير من تلك الخاصة بالحركات الجانبية، بحيث يكلف هذا النوع من الحركة اليد القليل جدًا.
تم تدريب ثلاثة نماذج أخرى، للنهوض بعد السقوط، والضغط على مفاتيح لوحة المفاتيح، ودفع الأشياء نحو هدف. جميعها تتسع في الكمبيوتر المدمج، ويمكن لوحدة التحكم التبديل بينها حسب الحاجة.
نتائج في ظروف حقيقية
خلال الاختبارات الحقيقية، تقدمت اليد على 14 سطحًا مختلفًا، بما في ذلك الأرضيات الملساء، وشبكات معدنية، وعشب، وحصى. يمكنها الانعطاف يمينًا ويسارًا، بسرعة متوسطة تبلغ 9 سنتيمترات في الثانية، ونهضت بمفردها في 21 محاولة من أصل 25. مع تدفق فيديو من كاميرا موضوعة فوقها، تمكنت من دفع مكعب وزنه 41 غرامًا بشكل مستقل نحو أهداف تبعد حتى 40 سم، لـ 15 مرة متتالية.
يعتبر ماساهيكو إينامي، أستاذ في جامعة طوكيو، والذي طورت مجموعته روبوتات مشية على شكل يد، العمل مثيرًا للاهتمام بشكل خاص: «نفس الأصابع يمكنها تحريك اليد، ودعم وزنها، والتفاعل مع بيئتها». ومع ذلك، فهو يعتقد أن النشر الفعلي سيتطلب إدراكًا مدمجًا وملاحة أكثر متانة. ويشير هيديكي شيموباياشي، طالب الدكتوراه في مختبره، إلى أن المشي يضع ضغطًا على اليد بشكل مختلف تمامًا عن الإمساك، مما قد يشكل مشكلة في المتانة.
يصف ماتي سيوكارلي، الأستاذ المساعد في الهندسة الميكانيكية بجامعة كولومبيا، النتيجة بأنها «رائعة» ويعتقد أنها تظهر أن الأيدي الروبوتية لا يجب أن تقتصر على قدرات نظيراتها البشرية. يقول: «يمكن للمرء أن يتصور فئة جديدة تمامًا من المتلاعبين المتحركين، الذين يتمتعون بالمهارة، والقدرة على عبور تضاريس معقدة والتعامل مع أحمال قابلة للمقارنة بحجمهم الخاص».
يضع أميرهوسين كاظمي بور هذا العمل ضمن رؤية طويلة المدى، وهي روبوتات مكونة من أجزاء غير مقيدة بمهمة واحدة ولا بمخطط جسمي ثابت، ويسميها «التجسيدات المعيارية المستقلة». «لا ينبغي تخصيص أجزاء جسم الروبوت بشكل دائم لوظيفة واحدة. يمكنها الانتقال من دور إلى آخر، بين كونها مكونات لنظام ووكلاء مستقلين، حسب المهمة».